VR大空间定位追踪方案动态观察:从光学到惯性的技术路线演进
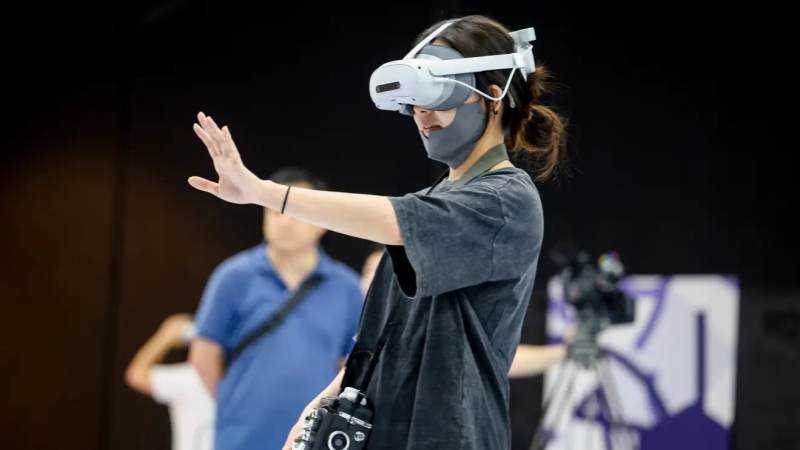
当玩家摘下头显抱怨“刚才位置飘了一下”,大空间VR体验的信任感就开始流失。定位追踪方案作为大空间体验的底层支撑,其技术路线选择直接决定了沉浸感的稳定性和运营效率。围绕VR大空间定位追踪方案的动态观察,需要跳出单一参数对比,从精度、覆盖、并发、成本四个维度建立系统认知。
光学追踪是大空间方案中最常见的起点。主动式方案通过基站发射激光或红外光扫描空间,头显与手柄上的光敏传感器接收信号后解算位姿;被动式方案则依靠摄像头捕捉标记点,通过计算机视觉算法反推位置。两种路径各有拥趸:主动式方案精度高、延迟低,但基站成本与安装复杂度较高;被动式方案部署灵活,却对光照条件和标记可见性更为敏感。在实际场馆中,光学追踪的痛点往往不在静态精度,而在动态遮挡——当多名玩家交叉走位,身体遮挡住标记点时,追踪系统能否快速恢复才是体验分水岭。
惯性测量单元在大空间方案中扮演补位角色。加速度计与陀螺仪以极高频率输出数据,在光学信号短暂丢失时维持追踪连续性。但惯性数据的漂移是物理原理决定的,长时间单独使用必然累积误差。因此惯性方案很少独立支撑大空间追踪,而是与光学系统形成互补:光学提供低频绝对校正,惯性提供高频相对姿态,两者通过卡尔曼滤波等融合算法输出稳定位姿。判断一套方案成熟度时,可以重点关注其遮挡恢复策略——是简单等待光学信号重现,还是利用惯性预测维持追踪并平滑过渡。
超声波与超宽带技术在大空间追踪中属于少数派路线。超声波方案通过飞行时间测距实现定位,成本低但易受环境噪声干扰,且刷新率难以满足VR高帧率需求。超宽带技术具备较强的抗干扰能力和穿透性,在工业定位领域表现成熟,但在VR场景中受限于标签体积和功耗,尚未成为主流。这些技术路线的存在提醒我们,大空间追踪并非只有光学一条路,特定场景下混合方案可能更具性价比。
视觉SLAM方案近年来在大空间应用中获得了更多关注。其核心思路是通过摄像头实时构建环境地图并同步定位,无需预先部署基站,对场地改造要求低。对于临时展馆、快闪体验店或场地形状不规则的场景,视觉SLAM的灵活性优势明显。但SLAM方案的挑战同样突出:光照剧烈变化、地面纹理重复、人群走动干扰都可能导致追踪丢失或地图漂移。因此在实际部署中,视觉SLAM常与标记物辅助定位结合,在关键区域布置视觉基准来抑制累积误差。
多目标并发能力是区分消费级与商用级大空间方案的关键指标。消费级方案通常服务单人或双人,基站扫描频率足够分配给少量目标。而商用大空间场馆可能同时容纳多名玩家,光学基站需要在有限扫描周期内轮询识别所有目标,目标数量增加会直接稀释每个目标的采样率,导致追踪延迟上升。解决思路包括增加基站数量以提升覆盖冗余、采用分区追踪架构将大空间切分为多个追踪单元、或引入射频辅助手段进行目标粗定位以减轻光学系统负担。
部署成本与运维复杂度是方案选型中不可回避的现实因素。光学基站方案前期硬件投入较高,且对场地层高、承重、供电布线有明确要求;视觉SLAM方案硬件成本相对可控,但算法调优和场地标定需要专业团队支持。运维层面,光学基站的镜面清洁、标记点磨损更换、射频环境干扰排查都是长期工作。评估方案时,不应只看初始报价,而应综合计算部署周期、标定耗时、日常维护和故障恢复成本。
从技术演进趋势观察,大空间定位追踪方案正在从单一传感器向多源融合方向发展。光学与惯性的深度融合已是主流,视觉信息开始作为独立或辅助模态加入融合框架,超宽带和超声波则在特定垂直场景中寻找位置。这种融合趋势的背后逻辑是一致的:没有任何单一传感器能在所有维度上同时达到最优,通过异构传感器互补来逼近鲁棒性上限,是工程上的务实选择。
对于场馆运营者和硬件选型者而言,判断一套大空间追踪方案是否适合自身场景,可以从几个问题入手。场地面积与层高是否满足基站部署条件?同时在线玩家数量峰值是多少?玩家动作幅度和遮挡频率如何?场地光照是否可控?预算更偏向前期硬件投入还是长期运维?这些问题的答案会自然导向不同的技术组合。与其追逐标称精度最高的方案,不如寻找与自身场景约束最匹配的配置。
动态观察的意义不在于给出标准答案,而在于建立判断框架。大空间定位追踪方案的技术路线仍在演进,新的融合策略和传感器组合不断出现。保持对遮挡恢复速度、多目标并发效率、部署运维成本这三个核心维度的持续关注,比记住任何一组参数都更有长期价值。